
محققان دانشگاههای بروکسل و لیسبون ارائه دادند
طراحی یک روش جدید برای همکاری رباتها
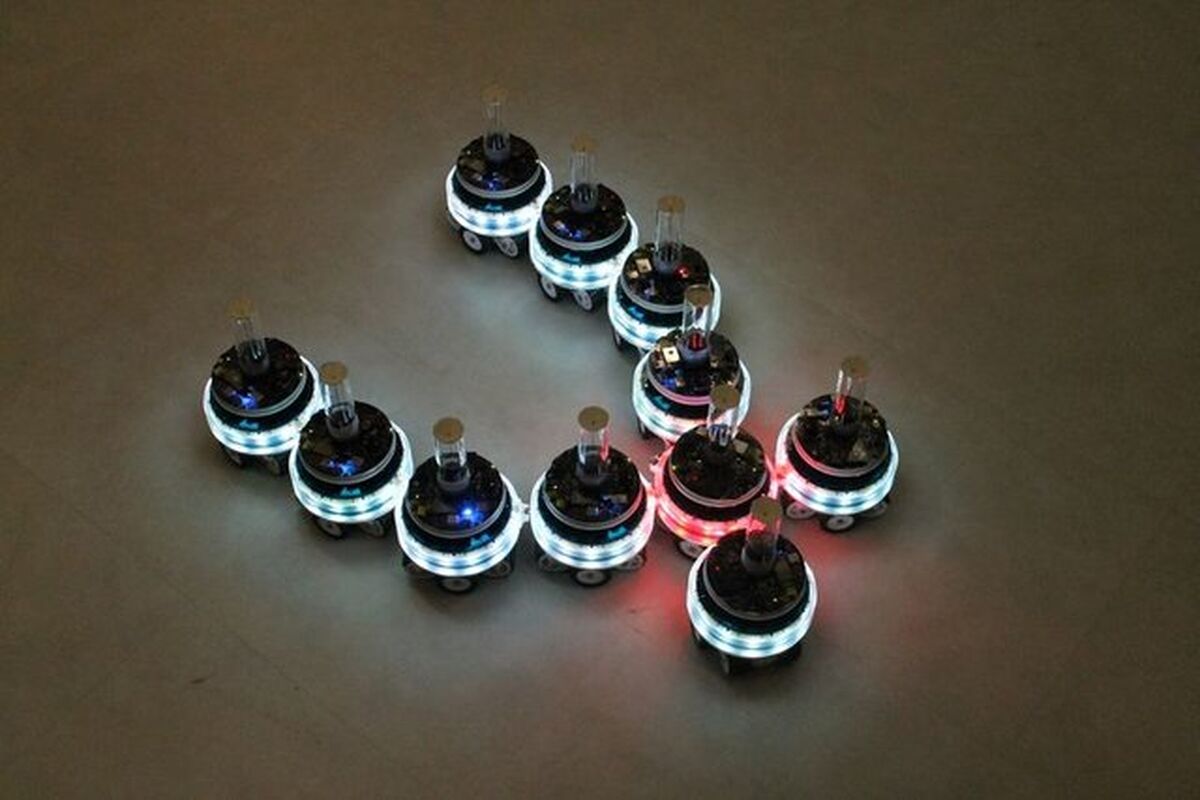
محققان دانشگاههای بروکسل و لیسبون در قالب یک پروژه تحقیقاتی تحتنظر اتحادیه اروپا موفق به طراحی روشی برای همکاری رباتها شدهاند.
به گزارش خبرگزاری موج به نقل از انگجت، برای ایجاد هماهنگی و همکاری بین رباتها راه های مختلفی وجود دارد که هر کدام از آنها چالشهای مختص به خود را دارد.
یکی از راههای ایجاد ارتباط بین رباتها این است که به آنها برنامهای داده شود تا براساس تغییراتی که در محیط پیرامونی آنها رخ میدهد فعالیت خود را ادامه دهند و کل مجموعه برای دستیابی به هدفی بزرگتر همکاری کنند، هرچند که پیادهسازی این روش ساده نیست.
روش دیگر این است که یک مرکز فرماندهی مرکزی برای مجموعه رباتها تعریف شود و فعالیتهای آنها بر این اساس تنظیم شود اما این روش در صورت از کار افادن مرکز اصلی و یا اختلال در آن نمیتواند به خوبی پاسخگوی نیازها باشد و ممکن است در موارد حساس خطرآفرین نیز باشد.
حال محققان اروپایی ترکیبی از این دور روش را برای مدیریت مجموعههای رباتیک طراحی کردهاند.
در این روش تکتک رباتها به صورت انفرادی کار میکنند اما زمانی که به هم متصل میشوند همگی با هم براساس دستورات یک ربات مرکزی کار میکنند.
ربات مرکزی ثابت نیست و میتواند با دیگر رباتها جایگزین شود و به همین دلیل در صورت بروز مشکل، تیم رباتها با یک ربات مرکزی دیگر به کار خود ادامه خواهد داد و از ربات مرکزی سابق جدا شده و به ربات فرمانده جدید متصل میشوند.
محققان اروپایی اعلام کردهاند که در حال حاضر در حال تلاش برای پیادهسازی این سیستم برای رباتهای بزرگتر و دارای مفاصل انعطافپذیر با قابلیت حرکت در سه بعد هستند.
تیم تحقیقاتی امیدوار است که در آینده این نوع کار منجر به رباتهایی شود که برای کار خاصی برنامهریزی نشدهاند و انعطاف پذیری بیشتری دارند.
نتایج این تحقیق در ژورنال علمی Nature منتشر شده است.
این مطلب، یک خبر آگهی بوده و در محتوای آن هیچ نظری ندارد.
ارسال نظر